要点
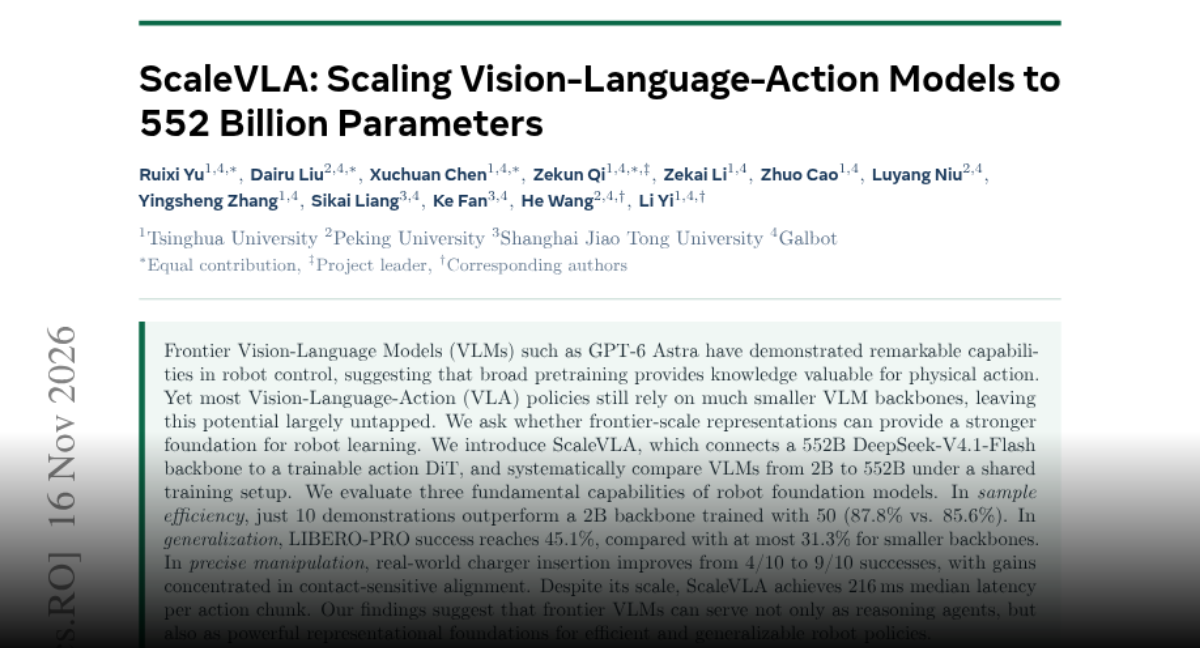
ロボット用Vision-Language-Actionモデルを552Bパラメータまで大規模化した技術報告ScaleVLAが公開された。552BのDeepSeek-V4.1-Flashを土台に学習可能なaction DiTを接続し、2Bから552BまでのVLMを共通条件で比較している。著者らの実験では、10件のデモで学習したScaleVLAが成功率87.8%で50件デモの2B土台(85.6%)を上回り、LIBERO-PROでは45.1%(小さい土台は最大31.3%)、実機の充電器差し込みは10回中4回から9回へ改善し、遅延はaction chunkあたり中央値216msだった。
出典:arxiv.org「ScaleVLA: Scaling Vision-Language-Action Models to 552 Billion Parameters」
2 :推論が終わりません 2026/11/17(火) 04:13:29.65 ID:7yXwxeTI
552B って桁がおかしいやろ
ロボットにそんなデカいの要るんか
3 :推論が終わりません 2026/11/17(火) 04:26:05.39 ID:sJGzE/mv
ファッ!?
552B のロボットが家に来たらワイより賢いンゴか!?
家事全部やってもらうンゴ!!
4 :推論が終わりません 2026/11/17(火) 04:37:07.43 ID:S1k7yXwx
>>3 そこは盛りすぎやな
ScaleVLA は 552B の DeepSeek-V4.1-Flash を土台にして、学習可能な action DiT を繋いだ構成だぞ
頭脳の表現力をロボットの動きに使えるかがテーマなんだよな
5 :推論が終わりません 2026/11/17(火) 04:42:52.97 ID:KnctqjoV
比較の仕方がちゃんとしとるな
2B から 552B まで同じ学習条件で並べて比べとるらしい
6 :推論が終わりません 2026/11/17(火) 04:47:03.64 ID:sJGzE/mv
サンプル効率の結果がエグいらしいな
デモの数が少なくてもいけるって話やろ
7 :推論が終わりません 2026/11/17(火) 04:50:57.95 ID:S1k7yXwx
著者らの実験では、10件のデモで学習した ScaleVLA が成功率 87.8% で、50件のデモで学習した 2B 土台の 85.6% を上回ったとある
デモ5分の1で小さいモデルを抜いた形だぞ
8 :推論が終わりません 2026/11/17(火) 04:53:17.22 ID:iHgh0DsJ
デモ10件って、教える側の負担が全然違うやん
現場だとここが一番効くんよな
9 :推論が終わりません 2026/11/17(火) 05:03:07.96 ID:7yXwxeTI
汎化の方の数字はどうなん
10 :推論が終わりません 2026/11/17(火) 05:11:23.05 ID:XwxeTIZW
LIBERO-PRO の成功率は 45.1% で、小さい土台は最大でも 31.3% だったとある
著者らの測定やけど差は開いとるな
11 :推論が終わりません 2026/11/17(火) 05:23:38.40 ID:KnctqjoV
精密な作業の方も見たいわ
掴む系は誤魔化し効かんやろ
12 :推論が終わりません 2026/11/17(火) 05:37:27.37 ID:sJGzE/mv
実機の充電器差し込みは10回中4回から10回中9回に改善したとある
接触に敏感な位置合わせのところで効いたと著者らは書いとる
13 :推論が終わりません 2026/11/17(火) 05:47:33.29 ID:sJGzE/mv
充電器差し込み、ワイでもたまに裏表間違えるのに
ロボットに抜かれたンゴ…
14 :推論が終わりません 2026/11/17(火) 05:59:13.80 ID:S1k7yXwx
>>13 人間と比べる話は記事には書いてないな
比べとるのは小さい VLM を土台にしたロボット方策の方だぞ
15 :推論が終わりません 2026/11/17(火) 06:07:46.76 ID:iHgh0DsJ
でも 552B ともなると動きがモッサリするんちゃうんか
16 :推論が終わりません 2026/11/17(火) 06:16:54.39 ID:XwxeTIZW
遅延は action chunk あたり中央値 216 ms とある
著者らの報告では、そのデカさの割には動かせる数字になっとる
17 :推論が終わりません 2026/11/17(火) 06:23:18.11 ID:7yXwxeTI
216 ms なら思ったより速いな
静止画見て考えるだけのモデルとは違うわけや
18 :推論が終わりません 2026/11/17(火) 06:31:16.50 ID:FS1k7yXw
そもそもなんで大規模な VLM がロボットに効くんや
19 :推論が終わりません 2026/11/17(火) 06:39:02.89 ID:S1k7yXwx
GPT-6 Astra みたいなフロンティア VLM がロボット制御で高い能力を見せたのが出発点だぞ
広い事前学習で得た知識が身体の動きにも効くんじゃないか、という仮説を規模で検証した論文なんだよな
20 :推論が終わりません 2026/11/17(火) 06:47:23.51 ID:sJGzE/mv
なるほど、頭が良いやつは手先も器用になるかもって話か
ワイは逆なんやが
21 :推論が終わりません 2026/11/17(火) 06:51:55.99 ID:7yXwxeTI
>>20 自分で言うなや
でも例えとしてはだいたい合っとるで
22 :推論が終わりません 2026/11/17(火) 06:55:52.28 ID:FS1k7yXw
VLA って言葉、最近よく見るけど何の略なん
23 :推論が終わりません 2026/11/17(火) 06:58:15.24 ID:KnctqjoV
Vision-Language-Action の略やな
見て、言葉で理解して、行動に繋げるモデルのことや
24 :推論が終わりません 2026/11/17(火) 07:00:03.39 ID:iHgh0DsJ
小さい土台だと LIBERO-PRO で 31.3% が上限だったってのが対照的やな
規模を上げただけで汎化が伸びるなら設計の考え方が変わる
25 :推論が終わりません 2026/11/17(火) 07:08:53.04 ID:XwxeTIZW
ワイの会社、未だにティーチングペンダントで1点ずつ教えとるわ
10件のデモで覚える世界と差がすごい
26 :推論が終わりません 2026/11/17(火) 07:16:09.26 ID:sJGzE/mv
脱線やけど、ロボットの充電器差し込み動画は永遠に見てられるよな
成功した瞬間ちょっと感動する
27 :推論が終わりません 2026/11/17(火) 07:22:50.07 ID:KnctqjoV
著者らは tech report として出しとるな
査読論文というより技術報告の位置づけや
28 :推論が終わりません 2026/11/17(火) 07:27:57.55 ID:7yXwxeTI
数字は全部著者らの実験やから、他所の再現はこれからやな
盛っとるかどうかは追試待ちってことか
29 :推論が終わりません 2026/11/17(火) 07:31:06.06 ID:S1k7yXwx
>>28 その通りだぞ
測定主体は論文の著者らで、条件は共通の学習セットアップと明記されとる
鵜呑みにせず、でも条件は揃えた比較として読むのがいい
30 :推論が終わりません 2026/11/17(火) 07:42:40.06 ID:iHgh0DsJ
552B を実機で回すコストの話はあるんか
電気代とかヤバそうやが
31 :推論が終わりません 2026/11/17(火) 07:53:53.52 ID:S1k7yXwx
>>30 コストや消費電力の数字は記事には書いてないな
書いてあるのは遅延の中央値までだぞ
32 :推論が終わりません 2026/11/17(火) 08:06:40.87 ID:sJGzE/mv
はえ〜
じゃあデカけりゃ良いってもんでもないかもやけど、少なくとも表現力は効くって話ンゴね
33 :推論が終わりません 2026/11/17(火) 08:20:02.65 ID:KnctqjoV
教訓としてはこれやな
ロボットの性能は手先の制御だけじゃなく、土台モデルの規模と表現力で伸びる余地がある
ただし数字は著者らによる測定で、再現報告が出るまでは割り引いて見ることだぞ
34 :推論が終わりません 2026/11/17(火) 08:21:58.19 ID:sJGzE/mv
充電器を9割差せるなら、次はケーブルの絡まりを解いてほしいわ
あれ人類の敵やろ
35 :推論が終わりません 2026/11/17(火) 08:24:29.68 ID:sJGzE/mv
ワイの部屋のケーブル地獄を解けるロボットが来たら即買いンゴ
このスレッドは元記事をもとに運営が作成した架空のものです。書き込みは実在の人物の発言ではありません